12
7月
CNCマシンの動作原理を理解するには、マシンの構造を理解する必要があります。 完全に理解するには比較的時間がかかるので、理解するために分解する必要があります。まず、CNCマシンの全体的な構造、それが構成する大きなパーツ、およびそれらがどのようにリンクされているかです。
CNCマシンには、次の主要コンポーネントが含まれます。
Table of Contents
Toggle
市場に出回っているCNCマシンの種類CNCプラズマ切断機の動作原理
コントロールユニット
各シャフトのモーター
コンピューターテーブル
ナイフ、ナイフヘッド
冷却システム
古い機械の場合は油圧システム。
以下のCNCマシンの基本構造は、3軸CNCフライス盤です。
そして、CNCマシンの詳細な構造は比較的多くなります。 次のようなコンポーネントで構成されます。
機械フレーム、保護シールドシステム
システムテーブルマシン、チャック、取り付けブラケット。
ナイフシステム、自動工具交換
ナイフヘッド、あらゆる種類のナイフ
空冷または水冷システム、ガスクランプ。
コンピュータに接続された制御システム。
以下の詳細な構成情報を参照してください。
市場に出回っているCNCマシンの種類
同じ制御システムを備えた機械のタイプに基づいて、CNC機械は次のカテゴリに分類されます。
マシンタイプで並べ替え
マシンタイプで分類すると、次のように分類されます。
CNC掘削機、
CNCフライス盤、
CNCマシン…
制御システムによるセグメンテーション
ポイント制御システム:
穴あけ機、溶接機、強靭機、ハンマー機など、特定の箇所を加工するための機械を含みます。 それは数学的概念のようにポイントです。
リニアコントローラー:
製品を一直線に加工する機械です。 このタイプの機械は、事前に概説した直線に従って任意に切断します。
ライン制御機:
このタイプのマシンは、事前に指定されたラインに従って処理できます。 これには、2D、3Dマシン、4Dコントロール、5D…が含まれます。
CNCプラズマ切断機の動作原理
動的CNC切断機は、事前にプログラムされたプログラムに基づいており、コンピューターソフトウェアによって制御されます。したがって、ほぼ絶対的な精度があります。動作時、その主軸は上から下に向かってZ方向に徐々に移動します。製品のX軸とY軸はテーブル上に保持され、同時に刃先は製品の表面に向かって上から下にカットされます。
この原則をより客観的に理解するために、各ステップを次のように詳細に説明します。
ステップ1:
機械の始動後、電源は動的信号を受信し、電圧をアクティブにして、ガスをカッティングヘッドに輸送します。これにより、ノズルを通過する際の流れが外に出ます。現時点では、アークと電流は形成されていません。
ステップ2:
電流が安定した後、アーク回路は高周波で動作を開始し、火花を発生させる可能性があります。これにより、ブレーカー内のガスの流れが大量のエネルギーを受け取り、イオン化して導電性になります。このプロセス中に形成されたイオンガス流は、プラズマアークを形成する電極とノズルの間の電気導管になります。これにより、アークが排出され、プライミングアークを形成します。
CNCマシンの動作原理
ステップ3:
ノズルが切断面に移動すると、新しく形成されたプライマーアークが材料に衝突します。電源は材料を流れる電流を認識し、アークスターターは動作を停止し、イオン化されたガスの流れはDC電流のエネルギーによって維持され続けます。
ステップ4:
高温プラズマアークは金属材料を溶かします。高高度の溶融気流により、溶融物は切断線に吹き付けられます。この時点で、カッティングヘッドが動き始め、初期の向きに従って表面切削を実行します。
ステップ5:
CNCプラズマ切断機のコントローラーにはタッチコントローラーがあり、このコントローラーを起動すると、CNCカッターは、製品が図面に従って切断されるようにプログラムされた正しい方向に移動します。
CNCマシンは製造に多く使用されています
Post Views: 8
read more
21
7月
誰もが日本の機械図面を深く理解し、正しく読むことができるわけではありません。 では、どのように図面を正しく読むのですか? 以下の記事で日本の機械図面の読み方を一緒に学びましょう。
JIS規格とは何ですか?
JIS規格(英語:日本工業規格)は、この国の産業活動で使用されている日本の工業規格です。
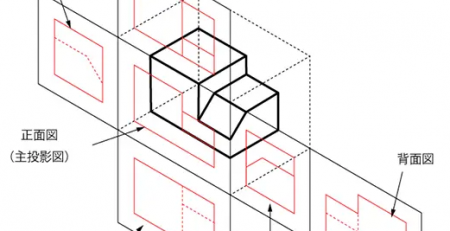
ベトナムの図面とは異なり、日本の図面は端から垂直への投影レイアウトを持ち、JIS規格である第3角度投影法(図)に従って使用されます。 また、処理内容が複雑で処理要件が明確に示されている場合は、切断図を使用して図面を抽出します。
日本の機械図面(JIS)の読み方
JIS規格に準拠したプロジェクションのレイアウトと作成方法を理解するには、以下をお読みください。
図にシンボル平面がある長方形のボックスがあるとします。
外から見ると、オブジェクトが平面を通過し、対応する線(表示または非表示)とともに長方形のボックスの面を示しています。
ボックスの平面(以下に表示)を開くと、それぞれの面に対応するオブジェクトの投影が表示されます。
同じ平面上に広がるボックスの平面は、オブジェクトの投影平面になります。
その結果、各オブジェクトには6つの対応する平面がありますが、通常は3つの面だけで十分です。単純な場合は2つの投影ですが、複雑な場合は、最大6つの面を投影し、すべてのオブジェクトを表示するために画像を切り取って抽出する必要があります。その中で、プロジェクションは常にオブジェクト全体を見ることができるメインビューを持っています。
明るいオブジェクトの2Dモデルから投影を描画します
上記の基準を適用することに加えて、正確かつ迅速に描画できるようにオブジェクトを想像する方法も知っている必要があります。
–オブジェクトから、次の2D投影を描画します。
–上記のように、対応する投影を描画して配置します。
描画するときは、オブジェクトを最も明確かつ簡単に視覚化できる面を描画する必要があります。 同時に、オブジェクトを視覚化するのに十分なだけ、破線の方向と投影の数を制限します。
2Dモデルの投影から実際のオブジェクトを構築する
2Dビューから実際のボディを構築するには、技術者は上の画像を表示するルールを習得する必要があります。
2D図面からオブジェクトの作成まで、3Dオブジェクトを視覚化する必要があります。 これは、設計図を読むことの究極の目標です。
– 2D投影から、次のようにオブジェクトを作成します。
編集を開始するときは、画像がオブジェクトを使用するように、投影からオブジェクトをスケッチする必要があります。 次に、残りの形状に基づいて次のオブジェクトを作成し、ブロックをカットまたは追加できます。
参照元:blog.mecsu.vn
You've just added this product to the cart:Automated... read more
21
9月
CNC旋盤加工?
機械工学におけるCNC旋盤加工は、ワークピースの円運動とカッターの往復運動(垂直または水平)に基づいて材料を切断する方法です。 CNC旋盤で旋削加工を行う場合、CNC旋盤と呼ばれます。
過去には、旋盤加工は人間の制御によって操作される機械旋盤で行われていました。ただし、自動化技術の開発以来、統合された自動制御システムを備えたCNC旋盤は、旋削加工プロセスを迅速かつ高精度で実行するのに役立ち、同時に複雑な製品の詳細を短時間で作成できます。
CNC旋盤での加工により、丸削り、テーパー旋削、面取り、溝入れ、フェース旋削のすべての段階が簡素化されます。旋盤で使用される切削工具は旋盤と呼ばれます。
平均法特性
対照的に、工具と静止ワークピースの回転を伴うフライス盤とは異なり、旋削方法はワークピースの円運動と刃先の往復運動に依存します。
切削速度Vの大きさは、基本的にワークの強度、切削抵抗、耐熱性に基づいています。
送りfは、ワークピースの1回転でカッターが移動する距離です。荒削りは大きな送りを使用し、細かい旋削は小さな送りを使用します。送り動作により、切り込みの深さが決まります。
旋削は主に、滑らかなシャフト、テーパー、穴、偏心などの丸い形状の製品部品を作成するために使用されます。
旋削工具は通常、工具ホルダーと交換可能な切削部品で構成されています。通常、さまざまな旋削タイプでは、互換性のあるツールが必要になります。旋削加工方法の旋削タイプについては、この記事の後半で説明します。
現在、CNC旋盤加工は、製品の細部の精度と光沢を大幅に向上させ、生産の生産性の向上にも役立ちます。
粗旋削と微旋削とは何ですか?
製品の細部の完成度に基づいて、ラフターニング、セミフィニッシング、シンターニングがあります。
大まかな利便性
粗面化は、醜い凸状のワークピース表面の一部を除去し、製品パーツの形状の一部を成形し、胚の欠陥を検出するために、ワークピースの外面を剥がすプロセスです。
4-6mmからの切込み深さ。
荒加工に使用される旋盤は、大容量、高剛性を実現する必要があり、荒削りの際の精度はそれほど重要ではありません。
外側の荒削りは、層、セグメント、または組み合わせてカットすることができます。
販売の便利さ
半仕上げ加工は、荒削り後、仕上げ旋削前に行われ、部品の過度の荒削りを取り除き、仕上げ旋削加工をサポートします。
切削深さは2〜4mmです。
便利
仕上げは、表面仕上げの最終的な機械加工プロセスであり、通常、硬質合金またはダイヤモンドブレードを備えた旋削工具を使用して、部品の表面から比較的薄い金属層を除去します。
微旋削時の切削モードでは、送り量や切削深さが非常に小さく、切削速度が非常に速くなります。 アルミニウム合金の旋削速度は1000〜1500m / minに達する可能性があり、銅合金の場合は300〜450 m / min、その他の金属は200〜250m / minになります。
仕上げ加工に使用する旋盤には、高い精度と剛性が求められます。
旋削加工の種類
旋削加工方法は、ワークの加工面に応じて、円筒旋削(丸削り)、頭旋削(フェース旋削)、ボーリング旋削、切削旋削、スロット旋削などのねじ切り、成形に分けられます。
外面を回す
このタイプの旋削旋削は、旋削工具を使用してワークピースの外面を加工することによって最も頻繁に使用され、主に長い円筒旋削、水平円筒旋削、ワイド仕上げ旋削などの円筒面を作成するために使用されます。
裸の顔への利便性
部品の回転軸に垂直な表面を作成する一種の旋削加工で、金属の層がワークピースの上部から除去されます。 このタイプの旋削加工では、フェースブレードナイフ、ストレートヘッドナイフ、カーブヘッドナイフ、ショルダーナイフなど、さまざまなタイプの旋削工具を使用できます。
穴あけ設備
部品にさまざまな直径とサイズの穴を開ける必要がある場合に選択されます。通常、このタイプの旋削は、穴の寸法精度を確保するために、特殊なボーリングマシン、旋盤、および防振旋削工具を使用して行われます。
カットオフに便利
余分なワークの一部を削ったり、ワーク軸から切り取ったりする旋削加工の一種。 このタイプの旋削には、耐久性の高い専用工具が必要です。
メイン旋盤
製品軸に溝を付けるための旋削加工の一種として、スロットツールは回転軸を使用して水平または垂直の送り動作を実行します。 溝の回転には、主に3つのタイプがあります。表面スロット、外部スロット、内部スロットです。
レースターニング
特殊なねじ切り工具を使用すると、このタイプの旋削はねじ切り面の作成に役立ちます。 機械加工ではねじ山旋削法が一般的に使用されていますが、特に小さな穴や小さなねじ山のピッチを回す場合や工具軸の剛性が弱い場合は、通常、ねじを回すときの生産性は高くありません。
形作る人
プロファイルターニングナイフの一種
このタイプの旋削加工では、プロファイル旋削工具を使用します。次に、工具の形状が、垂直プロファイルと水平プロファイルを含めて、パーツ上にコピーされます。
力学におけるCNC旋削加工方法の利点
機械的CNC旋削の高精度は、この加工方法の利点です。CNC機械を使用すると、CNC旋削プロセスにより高い精度が達成されると同時に、高い生産性が向上します。
旋盤での操作と操作の方法は非常にシンプルで、実装も簡単です。
丸削りは、丸型部品を加工する場合に最適な方法です。
CNC旋盤は、旋盤加工に加えて、穴あけ、リーマ加工、面取り、研削、研削などにも使用できるため、高い適用性があります。
平均法のデメリット
メカニックでのcnc旋削の機械加工方法は、部品の形状に大きく依存するため、より複雑な製品の場合は、フライス盤方法が選択されます。
旋削加工の生産性と精度は、旋盤工具、加工材料、旋盤のスキルにも大きく影響されます。
IDEAでの売れ筋商品:
You've just... read more
16
9月
近年、人手不足という社会的な課題によって搬送業務の自動化が注目され、さまざまな種類の自動搬送ロボットが生まれています。今回は、AMR(協働型自律搬送ロボット)についての解説と、その他のAGV、GTPといった代表的な搬送ロボットとの違いについて解説していきます。
1. AGVとは
これまで搬送業務自動化といえばAGVが一般的なものでした。AGVとは「Automatic Guided Vehicle」の略で、日本語にすると無人搬送車あるいは無人搬送機といわれるものです。旧来のAGVは床に埋め込まれた磁気テープやレールなどによって誘導されて走るため、決められたラインの上だけを搬送することになります。
IDEA社の倉庫で無人搬送車AGVが商品を運ぶ
2.AMRとは
AMRは「Autonomous Mobile Robot」の略で、協働型搬送ロボット、自律走行搬送ロボットなどと呼ばれています。協働型という名前の通り、人とロボットが協働して搬送業務を行うスタイルが多く、物流センター内のピッキング業務においては、商品をラックから取り出し、AMRの上に乗せるという作業は人が行い、次にピッキングする商品の場所や梱包エリアへの搬送はAMRが自動で行うという点です。
3. GTPとは
GTPとは「Goods To Person」の略で、棚搬送型ロボットや、棚流動型ロボットとも呼ばれています。有名なところではAmazonが使用しているKIVAや、日本国内ではナイキ社や佐川グローバルロジスティクスが採用したEVE(イヴ)などがあります。このGTPは従来のピッキング業務の6割に当たるといわれている「歩く」という行為をロボットに代替するもので、出荷する商品が入っている棚ごとロボットが運んできてくれるというものです。
4. AMRとGTPの違い
物流センター内ではピッキング業務の効率化として主に使用されますが、AMRとGTPでは大きな違いがあります。
[AMRとGTP] 作業方法の違い
AMRの作業方法
AMRは人とロボットの協働作業によって使用されるものになります。ピッキングリストを読み取り、ピッキングする商品の保管場所までロボットが自動で向かい、人が商品を棚から取り出し到着したロボットに載せる作業を行います。商品を載せた後、AMRは次のピッキング場所まで自動で向かいます。この作業を繰り返し、ピッキングが完了した後はAMRが梱包エリアまでピッキングした商品を自動で搬送します。
GTPの作業方法
GTPは設計段階からワーキングステーションと呼ばれるピッキングと仕分けをするエリアを設け、人はそのエリアの中だけで作業をします。ピッキングリストを読み込むと対象商品を保管した棚ごとロボットがワーキングステーションまで運んできます。人はワーキングステーションまで運ばれた棚から商品を取り出し、発送先ごとにデータが紐付けられたケースに仕分けをしていきます。そのためGTPの場合はピッキングのために保管場所を探して歩くという行為が全てなくなります。
[AMRとGTP] 場所の認識方法の違い
AMRの場所の認識方法
AMRは主にカメラによる画像認識、あるいはレーザーSLAMにより、倉庫内のレイアウトや設備、障害物などを認識します。旧来のAGVのような磁気テープの埋め込み工事などは不要で、既存のレイアウト、既存のオペレーションのまま導入することができるのが大きなメリットです。
GTPの場所の認識方法
GTPは床に貼り付けられたQRコードをカメラで認識し、棚の位置やロボットの現在地を認識します。そのため導入の際は、倉庫内のレイアウトから設計する必要があり、QRコードの貼り付けや専用の棚の設置など、導入までに工事期間があるていど必要となります。導入のために倉庫内を空の状態にしなければいけないため、既存の倉庫より新設倉庫への導入に向いているといえます。
[AMRとGTP] 適正規模の違い
AMRもGTPもそれぞれピッキングエリアの規模は日々の出荷量によって生産性に違いが出てきます。あくまでも一般的な参考値としてですが、適正規模としては300坪前後で作業者の人数が15人以上の現場で効果が発揮されます。GTPについては、AMRよりも規模が大きく人数の多い作業現場の場合に省人化、生産性向上の効果が出ます。規模としては500坪以上でピッキングの作業者数が20人以上くらい倉庫規模で大きな効果が得られると考えます。導入企業の例として、作業者が25人を6人に減らした上で出荷量は30%以上も増やしたという結果も出ています。
[AMRとGTP] 導入スケジュールの違い
前述のとおりAMRは床面の工事などが不要なため、既存のレイアウトや作業工程を活かしたまま導入ができるため、導入までの時間はとても短く、ロボットが倉庫内レイアウトを認識させるマッピング作業も短時間で完了します。
GTPについては倉庫の設計時から綿密なレーションを行う必要があり、ロボットが位置を認識するための床面のQRコード貼り付けや、専用の棚の組み立て、設置などが必要となるため、AMRに比べ導入までに時間がかかります。
Post Views: 9
read more
16
11月
あなたが自動化の分野で働いている人、またはロボットに情熱を持っている人なら、きっと産業用ロボットの概念を知っているでしょう.この記事では、ロボットではなく、工業生産で使用されるロボットについてのみ言及します.ホンダや、ハリウッド映画に登場するロボットが土地を侵略することを目的としています!
Table of Contents
Toggle
産業用ロボットとは歴史が始まる?
工場初の産業用ロボット、ユニメイトロボットのイメージ。
産業用ロボットというと、大小さまざまなロボット、6軸、3軸、スカラなどのロボットアームが工場内で自動稼働しているイメージを思い浮かべますが、産業用ロボットの祖先は誰なのか?その形成と発展の歴史は? 今日の投稿で、調べてみましょう。
産業用ロボットとは
ウィキペディアによると、Industrial Robotics とも呼ばれる産業用ロボットは、工業生産で使用されるロボットです。 産業用ロボットは自動でプログラム可能で、2 つ以上の軸で移動できます。
ロボットの典型的な用途には、梱包、製品分類、自動車および航空機シェルの工場での塗料のスプレー、… プラスチック射出技術、積み降ろし、ピッキングなどがあります。商品、輸送、製品の再配置、自動で使用されます。溶融金属などを注ぐために鋳造業界で適用される溶接。
歴史が始まる?
ジョージ・チャールズ・デボル Jr. (1912 年 2 月 20 日 – 2011 年... read more

20
9月
矢野経済研究所は2022年8月17日、国内のAGV(無人搬送ロボット)/AMR(自律走行ロボット)市場に関する調査結果を発表した。2025年度(2026年3月期)に出荷台数約1万台、出荷金額約300億円への成長を見込む。
出荷台数、金額ともに2年連続で減少
AGV/AMRの市場規模(メーカー出荷ベース)は、2020年度は7055台(前年度比6.7%減)、161億5000万円(同14.2%減)、2021年度は6400台(同9.3%減)、158億7000万円(同1.7%減)と2年連続で出荷台数、出荷金額とも前年度を下回った。
2020年度はメーカー各社の新製品投入などによる押し上げ効果があったものの、新型コロナウイルス感染症の拡大による景気の先行き不透明感から、ユーザー企業側で設備投資を一時凍結するケースが目立ち、市場全体としては減少となった。
2021年度は長期化するコロナ禍に加え、2020年後半から発生した半導体不足で製品の出荷が大幅に制限されたことから、前年度に続いてマイナス成長となった。
半導体不足に関しては、障害物の検知などに使われるLiDAR(Light Detection and Ranging、ライダー)の他、モーター、バッテリー、コネクターなども不足が目立ち、少なくとも2023年夏頃までは影響が続くとみる。
AGV/AMRの出荷台数の推移と予測[クリックして拡大]出所:矢野経済研究所
AGV/AMRの出荷金額の推移と予測[クリックして拡大]出所:矢野経済研究所
2022年度以降は拡大を予測
2022年度のAGV/AMRの市場規模は7700台(前年度比20.3%増)、198億7000万円(同25.2%増)を見込む。半導体不足の影響が続くものの、メーカー各社が前年度のうちに供給体制の改善、強化を図ったことなどから、3年ぶりに増加の見通しとする。
2023年度以降も人手不足と設備投資需要の高まりがプラス材料として挙げられ、2025年度には出荷数量9950台、出荷金額274億9000万円まで成長すると予測する。
ただ、原材料価格の高騰によりユーザー企業のコスト意識が一層高まっているほか、相次ぐ新規参入、新製品投入により、市場は今後飽和状態に近づくことも想定され、今後は製品同士の競争の激化が懸念材料になるとしている。
Post Views: 50
read more

07
6月
これらのロボットは昼夜を問わず、医師が休むことなく働くのを支援している。
トミーは、イタリアのロンバルディアの州北部の都市、ヴァレーゼにあるチルコロ病院で、医師と看護師がコロナウイルス患者のケアをするのに使用される6つのロボットの名前だ。
ロボットトミーは患者のベッドの隣に置かれる。
トミーロボットは患者のベッドのすぐ隣に運ばれ、医師がより深刻な状態にある他の人を救うことができる。これらのロボットは、室内の医療機器からのパラメータを監視し、その情報を病院のコンピュータに直接転送する。 トミーロボットにはタッチ スクリーンがあり、患者がメッセージを記録して医師に送信できる。最も重要なことは、ロボットの使用により、病院は患者と直接接触する医師や看護師の数を制限し、それによって感染のリスクを減らすことができるだ。
「ロボットを使用した初日、患者は賛成しなかった。特に高齢の患者だ。しかし、病院の目的を説明した後、誰もがとても幸せで使用だ。
患者はトミーのタッチ スクリーンで医師にメッセージを書き込むことができる
さらに、ロボットのトミーは、病院が使用しなければならないマスクと保護ガウンの数を制限するのにも役立つ。病院長のジャンニ・ボネッリ医師は、「最近では、保護具はすべて不足している資源だ。ロボットを使用することには、決して疲労しないという利点があります」と述べた。
マスクの不足は、Covid-19の到着以来、イタリアの国民健康システムを揺るがしてきた最大の問題の1つだ。 国家緊急事態長官は、イタリアが病院に十分な医療用マスクを生産して供給するには、少なくとも2か月かかると述べた。
Post Views: 5
read more

15
6月
産業機械製造OPP株式会社
機械工学会社のリストでかなり有名な名前として、OPPはコーヒーとコショウ産業のための機械の製造を専門としています。通常、自動コーヒー焙煎機はその品質とデザインで高く評価されている。
産業機械OPPの製造
OPPは、国内需要に対応するだけでなく、中国、日本、タイ、台湾など、多くの国際的な顧客の信頼できるパートナーでもあり。
連絡先:
住所: 83/3/9 Street 7, Group 1, KP. 3, Linh Trung Ward, Thu Duc District, Ho Chi Minh City
電話番号: (028)... read more
03
5月
現在では大手企業だけでなく中小企業でもロボットの導入が進められており、製造業には欠かせない存在になりつつあります。しかし、産業用ロボットの導入には大きなコストがかかりますし、なおかつ小さな工場では設置場所の確保が難しいといった理由から、今でも人手作業による生産を続けている工場も少なくありません。
そんな現状があっても産業用ロボットの導入が進んでいる理由は、一体なんなのでしょうか?また、具体的な成長率や今後の見込はどのようになっているのでしょうか?この記事では、導入が進み、市場成長を続けている産業用ロボットについてご紹介していきます。
平均14%の増加が見込まれている産業用ロボット市場
ロボット工学の研究や開発、産業用ロボットの促進を目的とした活動を行っている「国際ロボット連盟」が産業用ロボット市場は、世界的に毎年増加していることを年次報告書で発表しています。
2013年~2017年にかけての産業用ロボットの販売台数調査では114%の増加という結果が出ており、2021年以降は毎年の増加率が平均14%になるという見込みが立てられています。現在、日本はもちろん世界中で販売台数は増加傾向にあるので、産業用ロボット市場は今後も確実に成長を続けていくことでしょう。
特に、中国や韓国は世界の中でも成長率が最も上昇しており、産業用ロボットの導入にとても積極的な国でもあります。アジアやヨーロッパでは近年、高騰し続けている人件費を削減するための手段として、産業用ロボットの導入に大きな期待が寄せられています。
2035年には市場規模が5倍以上の成長を予測
現時点では毎年の成長率は平均14%という見込みが立てられていますが、2035年には市場規模がなんと5倍以上になることが予測されています。その理由は、年々進んでいる少子高齢化や人口の減少がさらに進むことが予想されているため、ロボットの導入によって生産性や作業効率の向上が期待されているからです。
産業用ロボットの導入によって検査や加工などを自動化することができるため、人材不足の課題改善や生産性、作業効率の向上に繋がります。他にも、長時間の作業が必要な業務に活用すれば作業員の負担も大幅に軽減できます。また、従来の産業用ロボットは大型で価格が高く導入が難しいものが多かったのですが、最近では比較的安価で導入が容易なロボットも増えてきています。
そのため、資金の少ない中小企業や小さな工場での導入が現実的になってきています。今後、低コストでメリットの多い産業用ロボットは、企業規模を問わず導入を進める工場が増加していくことでしょう。
製造業に産業用ロボットの導入が進む理由とは?
産業用ロボット市場は毎年成長を続けており、今後も成長率の増加が予想されていますが、導入が進む理由には一体何があるのでしょうか?当然ですが、導入にはコストが発生するので、安易な理由で導入するのは大きなリスクを伴います。
ここでは、製造業にロボット導入が進む理由をまとめてみました。導入することで得られる主なメリットとをご紹介しているので、ぜひ参考にしてみてください。
検査や加工の自動化が可能に: 産業用ロボットは、製造業の自動化を実現させる可能性を秘めています。また、これからIoTやAIなどのIT技術と産業用ロボットを組み合わせることで、より高精度な検査や加工が可能になります。
近年、産業界では人手不足の課題を抱える企業が多く、作業員に大きな負担をかけているところも少なくありません。しかし、産業用ロボットの導入で検査や加工を自動化することによって、働く人の負担を大幅に下げることができます。
精度が高く不良品の流出を防ぐ: 製造業では高品質な商品を提供するためにあらゆる検査を行いますが、目視や手作業での検査は精度が低く、不良品の流出や検査ミスを完全に無くすことはできません。しかし、産業用ロボットは疲れを知らないため24時間働くことができ、さらに、検査品質を一定に保つことができるため、不良品の流出やミスの発生を最小限に抑えることができます。
ムラのない作業で生産性の向上が期待できる: 産業用ロボットは記憶した動作を繰り返し行うため、ヒトと違い長時間でもムラのないスピードで作業を続けることができます。これにより生産性の向上はもちろん、不良の発生によるコストの増加の抑制や加工精度の向上が期待できます。また複数台のロボットを動かす場合も、それぞれに遅れが発生しにくいため、効率的に生産を進めることができます。
課題解決がさらなる市場成長のカギに
産業用ロボットは人手不足問題の解決、生産性や作業効率の向上、高品質な商品の製造などを実現することができます。そのため、製造業での導入率は年々増加しており、今後も成長を続ける市場であるとの見通しが立てられています。近年ではヒトと共に作業を行う「協働ロボット」や産業用ロボットをより使いやすくするシステムも開発されており、今後はIoTやAIと組み合わせたスマートファクトリーが次々と実現していくことになります。
Post Views: 8
read more
10
6月
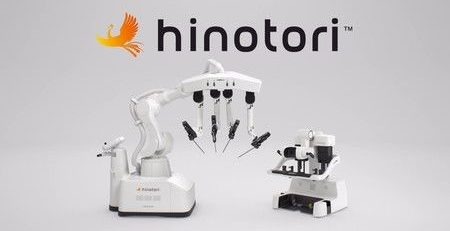
神戸大学(日本)の研究チームは、5G 高速モバイル ネットワーク技術を使用して、この国で製造された ヒノトリロボットを介して遠隔手術を行うテストを開始した。
複雑な手術にはヒノトリロボットが使われています。写真:nippon.com
手術をサポートするヒノトリロボットは、過去にがん患者の手術に成功してきましたが、手術を行うためには、依然として医師が手術室にいる必要があり。しかし、この試験では、日本の科学者が通信会社NTTドコモの5G技術を利用して、患者の腹壁血管シミュレーターの遠隔解剖を行うことに成功した。
研究チームは4月16日に、テスト期間中、リアルタイム回線での画像送信やロボットの動作遅延について、指定されたものに比べて遅延はなかったと述べた。今後、同様のテストを何度も行い、画像の伝送速度の変更や情報セキュリティなどの残された課題を解決していきる。
神戸大学の藤沢正人学長によると、この試験の最初の目標は、患者を手術している医師が予期せぬ事態に遭遇したときに、熟練した医師が遠隔で患者をサポートできるようにすることだ。次の段階では、チームは動物実験を実施し、その後、人間での臨床試験に移行する。
これまで、放送局間での安定した伝送は、情報伝送方式によって実現されてきた。 しかし、日本では放送局と病院間の接続品質にばらつきがあり、専用の伝送路の建設には費用がかかり。 5Gネットワークの適用は広く展開されており、将来の遠隔診療のトレンドを実現するためのより実用的で効果的なソリューションだ。
ドゥク・ティン (TTXVN)
Post Views: 2
read more